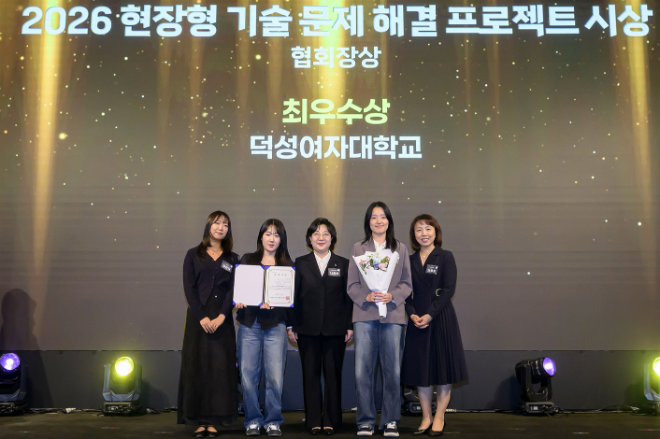
덕성여대 IT미디어공학전공 학생팀의 '현장형 기술 문제 해결 프로젝트' 최우수상 수상 사진. (사진제공=덕성여대)
[비욘드포스트 이봉진 기자] 덕성여자대학교(총장 민재홍) IT미디어공학전공 학생팀이 ‘2026 산업현장 여성공학인대회’에서 ‘현장형 기술 문제 해결 프로젝트’ 부문 최우수상을 수상했다고 12일 밝혔다.
지난 6일 서울 서초구 양재 엘타워에서 열린 이번 대회는 산업통상자원부와 한국산업기술진흥원(KIAT)이 주최하고 한국여성공학기술인협회가 주관했다.
대학생들이 기업 전문가와 협력해 산업현장의 기술적 난제를 해결하며 실무 역량을 강화하기 위한 산학협력 프로그램의 일환으로 진행됐다.
최우수상을 받은 덕성여대 학생팀은 IT미디어공학전공 4학년에 재학 중인 조예령, 김민지, 백서진, 이채진, 안유빈 학생으로 구성됐다.
이번 수상팀은 나정조 가상현실융합학과 교수와 문준현 ㈜피비아이 최고기술책임자(CTO)의 지도를 받아 ‘인공지능(AI) 비전 매니퓰레이터 로봇 기반 물류 환경 시뮬레이션 디지털트윈 시스템’을 성공적으로 개발했다.
이 시스템은 물체의 위치가 수시로 바뀌는 물류 환경에서 로봇이 작업에 투입되기 전, 가상공간을 통해 작업 과정을 미리 검증할 수 있도록 설계된 것이 특징이다. 실제 물류 현장을 가상환경에 구현하는 ‘디지털트윈’ 기술과 AI 기반 객체 인식 기술을 결합해 로봇 작업의 안전성과 효율성을 극대화했다.
학생팀은 AI 객체 탐지 모델인 욜로(YOLO)를 활용해 물체를 실시간으로 인식하고, RGB-D 카메라로 물체의 3차원 위치를 파악하는 기술을 구현했다.
해당 데이터를 유니티(Unity) 기반 가상환경과 연계해 로봇팔의 물체 집기, 이동, 배치 동작 및 충돌 가능성을 사전에 시뮬레이션했다. 이후 로봇 운영체제(ROS2)를 통해 실제 로봇팔과 연동하는 통합 시스템을 구축했다.
정확도를 높이기 위한 기술적 보정도 거쳤다. 개발 과정에서 카메라 측정값의 오차와 좌표 차이를 조정하고, 실제 로봇팔의 관절 구조를 가상 모델에 정밀하게 반영했다. 그 결과, 단일·다중·동적 장애물 환경을 가정한 300회의 가상 실행에서 286회(95.3%)를 충돌 없이 목표 위치에 도달시키는 높은 성공률을 기록했다.
이번 성과는 로봇을 산업현장에 투입하기 전 가상환경에서 안정성을 철저히 검증함으로써, 물류 자동화 과정의 충돌 위험을 대폭 낮추고 실물 시험에 소요되는 막대한 시간과 비용을 절감할 수 있는 대안을 제시했다는 평가를 받는다.
프로젝트 팀장을 맡은 조예령 학생은 “처음에는 로봇 하드웨어 제어 경험이 없어 막막했지만, 교수님과 기업 멘토의 지도, 팀원들과의 협업 덕분에 실제 로봇을 성공적으로 구동할 수 있었다”며 “새로운 기술 분야에 도전하는 자신감을 얻은 만큼, 앞으로 하드웨어와 소프트웨어를 아우르는 융합형 인재로 성장하겠다”고 소감을 전했다.
연구를 지도한 나정조 교수는 “학생들이 AI와 디지털트윈, 로봇 제어 기술을 융합해 산업현장의 실질적인 문제를 해결한 뜻깊은 성과”라며 “기업 전문가와의 협업으로 기술적 한계를 극복한 경험을 바탕으로, 학생들이 전공 지식을 현장에 적용할 수 있도록 적극적인 지원을 이어가겠다”고 밝혔다.

 All Copyright Reserved © The Beyondpost